-
-
モバイル・ICTサービスをオンラインで
相談・申し込みができるバーチャルショップ
-
オンラインショップ

-
サポートサイト
NTTドコモビジネス ビジネスポータル
NTTドコモビジネス
NTTドコモ(携帯回線)
モバイル・ICTサービスをオンラインで
相談・申し込みができるバーチャルショップ
 このページのPDFを開く
(PDF)
2026年10月26日
NTTドコモビジネス株式会社
〜令和7年度に続く第2弾として、路車協調・遠隔監視を検証し
令和10年度の社会実装をめざす〜
NTTドコモビジネス株式会社(旧 NTTコミュニケーションズ株式会社、以下 NTTドコモビジネス)は、代表機関として参画企業・団体とともに、京都市と自動運転バスの走行に関する実証実験(以下 本実証)を行います。本実証は、洛西ニュータウンエリアにおいて令和8年11月1日から令和9年1月31日までテスト走行を行い、令和9年2月1日から14日には市民試乗体験※1を予定しています。市民の利便性向上や地域活性化につながる自動運転バスの導入に向けて、京都市とともに取り組みを推進します。
京都市では、バス運転士の担い手不足への対応や交通事故の低減など、これまでの交通課題の抜本的な解決に加え、市民の利便性向上や地域活性化にもつながる自動運転バスの導入に向けた取り組みを進めています。
令和7年度の実証実験に続き、自動運転に適した道路環境などを総合的に検討した結果、自動運転レベル4※2の実装の可能性が高い地域として選定した洛西ニュータウンエリアにおいて、テスト走行期間を拡大して実証実験を実施します。
洛西ニュータウンエリアにおいて、自動運転レベル4の認可取得に向けて、市バス車両を活用したレベル2※3の自動運転バス実証実験を行います。
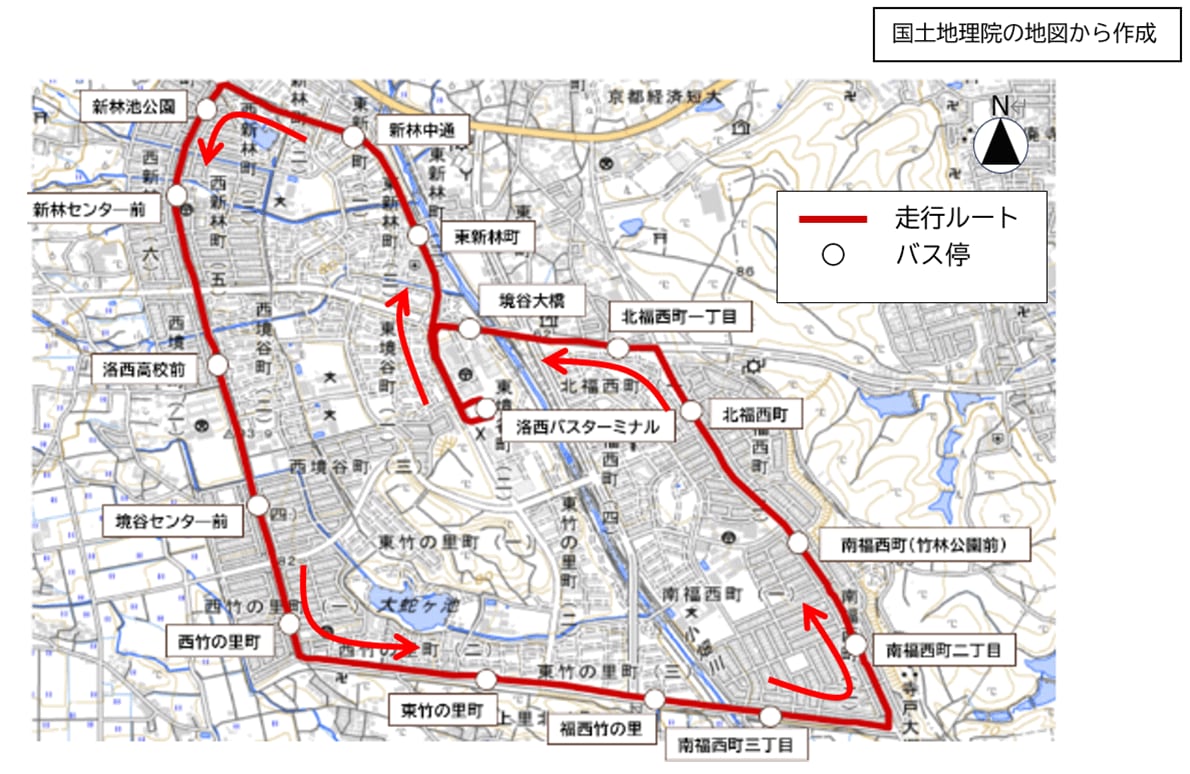
| 実証場所 | 洛西ニュータウン周回 1周約6.9km/自動運転レベル2 (洛西バスターミナル⇒(洛西ニュータウン周回)⇒洛西バスターミナル) |
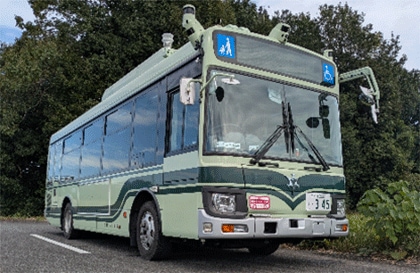
| 自動運転車両 | 使用車両:市バス車両 いすゞ自動車製「エルガミオ(中型ディーゼルバス)」
 |
| テスト走行期間 | 令和8年11月1日〜令和9年1月31日(予定) ※12月29日〜1月3日を除く |
| 走行時間帯 | 9時から17時まで ※日によって走行する時間は異なります。 ※夜間テスト走行のため、19時ごろまで走行する場合があります。 |
| 運行方法 | ドライバーが乗車し、実証実験ルートを繰り返し走行しながら、自動運転システムや車両の調整などを実施します。 |
| 市民試乗体験 | 令和9年2月1日〜2月14日(予定) ※内容は、京都市から改めてお知らせします。 |
<運行経路>
本実証では、令和7年度の実証実験から使用車両・走行期間・検証内容を拡充し、自動運転バスの走行に必要なデータの取得や、路車協調※4をはじめとする技術的な検証を行います。令和7年度からの主な変更点は以下のとおりです。
| 京都市 | 全体統括(実施主体) |
| 京都市交通局 | 運行主体(実装後) 自動運転バス導入に係る支援 |
| NTTドコモビジネス株式会社 | 本業務の全体統括(代表機関) 実証/実装計画の策定 ネットワーク環境の調査・整備 契約事務処理 |
| 先進モビリティ株式会社 | 自動運転車両改造 自動運転システム開発(調律含む) 乗務員への車両操作トレーニング |
| 一般社団法人システム科学研究所 | アンケート調査(集計/分析) 交通/都市計画分析 |
| VoyageBright合同会社 | 実証/実装計画の策定支援 |
| 関西電力送配電株式会社 | 路車協調インフラの計画・実施 |
| オムロン ソーシアルソリューションズ株式会社 | 路車協調機器の提供 信号連携の調査・設計 |
| NTTモビリティ株式会社 | 「NTTモビリティ 運行アシスト」を活用した遠隔監視システム構築・運用 品質管理サポート |
| 一般社団法人 Community Boost Consulting | ルート選定に向けた調査支援 実証/実装計画の策定支援 |
| 沖電気工業株式会社 | 路側センサー機器提供 路車協調システム構築・運用 |
| 株式会社かんでんエンジニアリング | 路側センサー設置工事 |
| 同志社大学モビリティ研究センター | 交通情報連携に関する指導 高度通信技術に関する指導 |
本実証を通じて、実証ルートにおける自動運転レベル4の実装に向けた技術的な検証と課題の抽出を行います。京都市では、令和9年度にかけて許認可手続を進め、令和10年度の社会実装をめざします。
社会実装が実現すれば、市営交通として政令指定都市初の取り組みとなります。NTTドコモビジネスは、京都市および参画各社・団体と連携し、京都市における地域交通の維持と発展に貢献していきます。
※1:市民試乗体験に関するお問い合わせ先は、京都市都市計画局歩くまち京都推進室(電話:075-222-3483)にお願いいたします。
※2:特定の走行環境条件を満たす限定された領域において、自動運行装置が運転操作のすべてを代替する状態。
※3:アクセル・ブレーキ操作およびハンドル操作の両方が、部分的に自動化された状態。
※4:路車協調技術とは、道路側(路側)に設置されたセンサーやカメラなどのインフラと、自動車(車)のシステムが通信で連携し、安全で円滑な自動運転や交通を実現するためのシステムです。
このページのトップへ